Esta parte necesita JavaScript. La ficha técnica y la lista de materiales están en Docs.
Componentes y conexiones
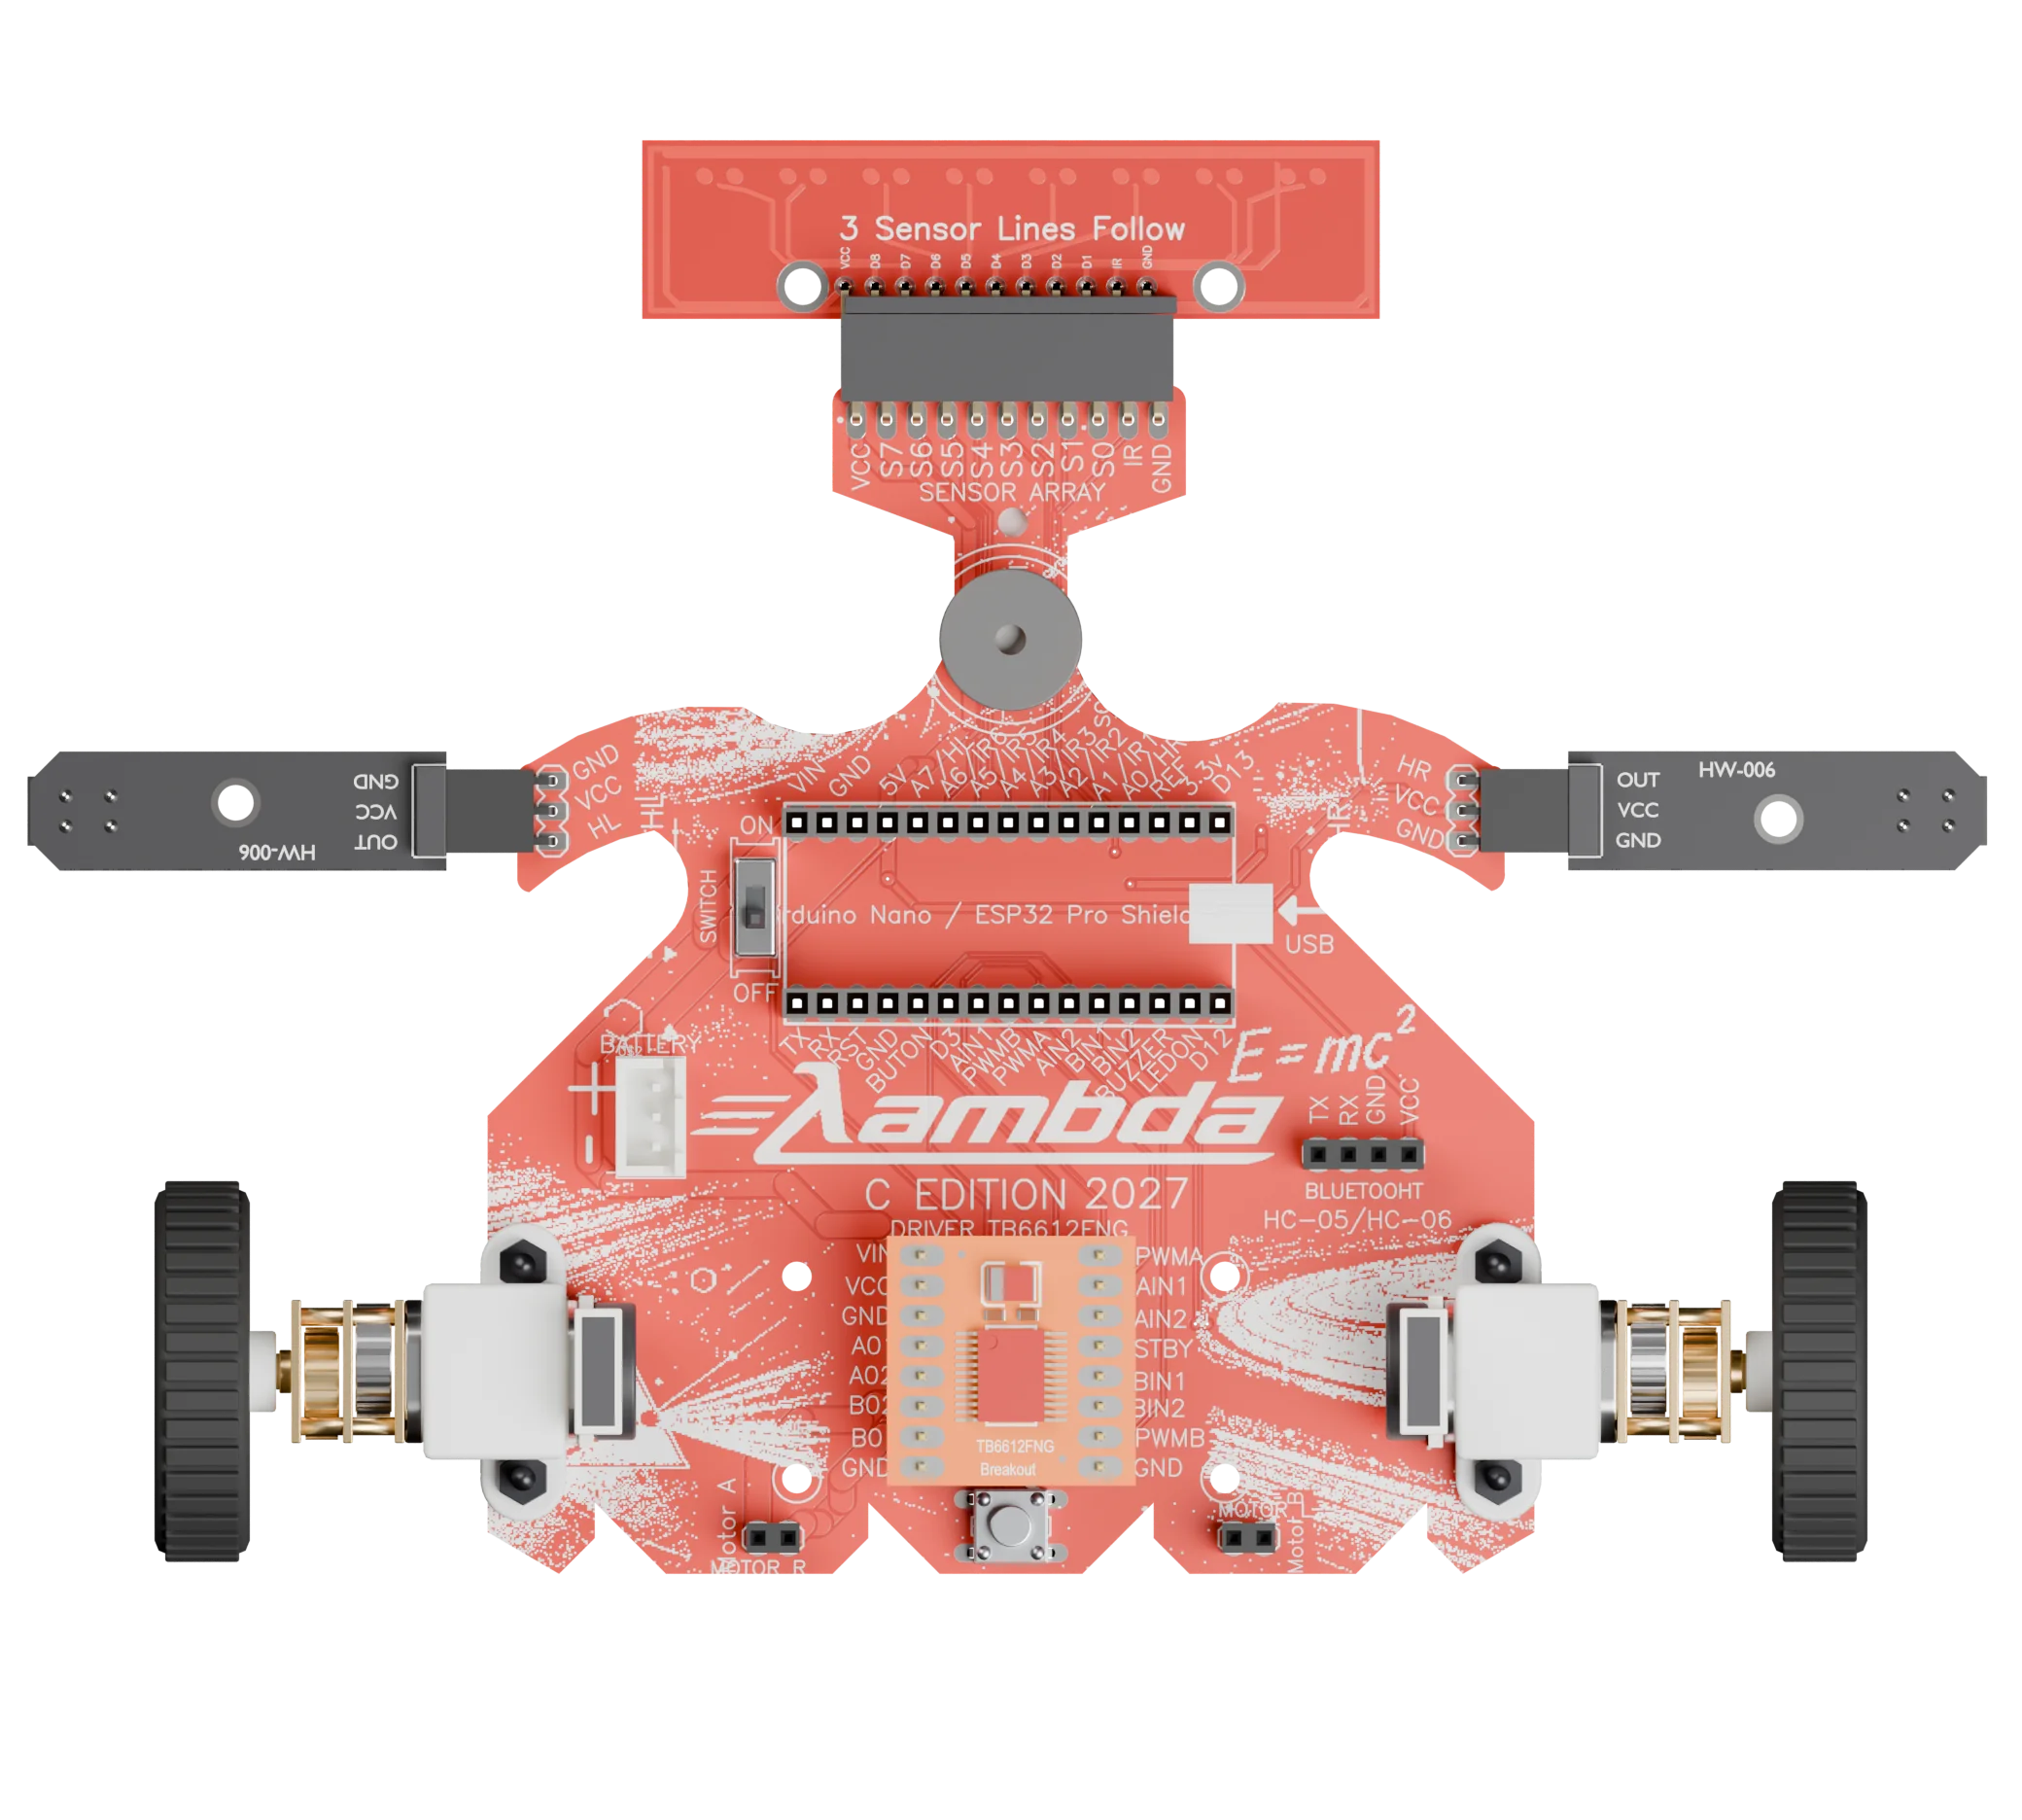
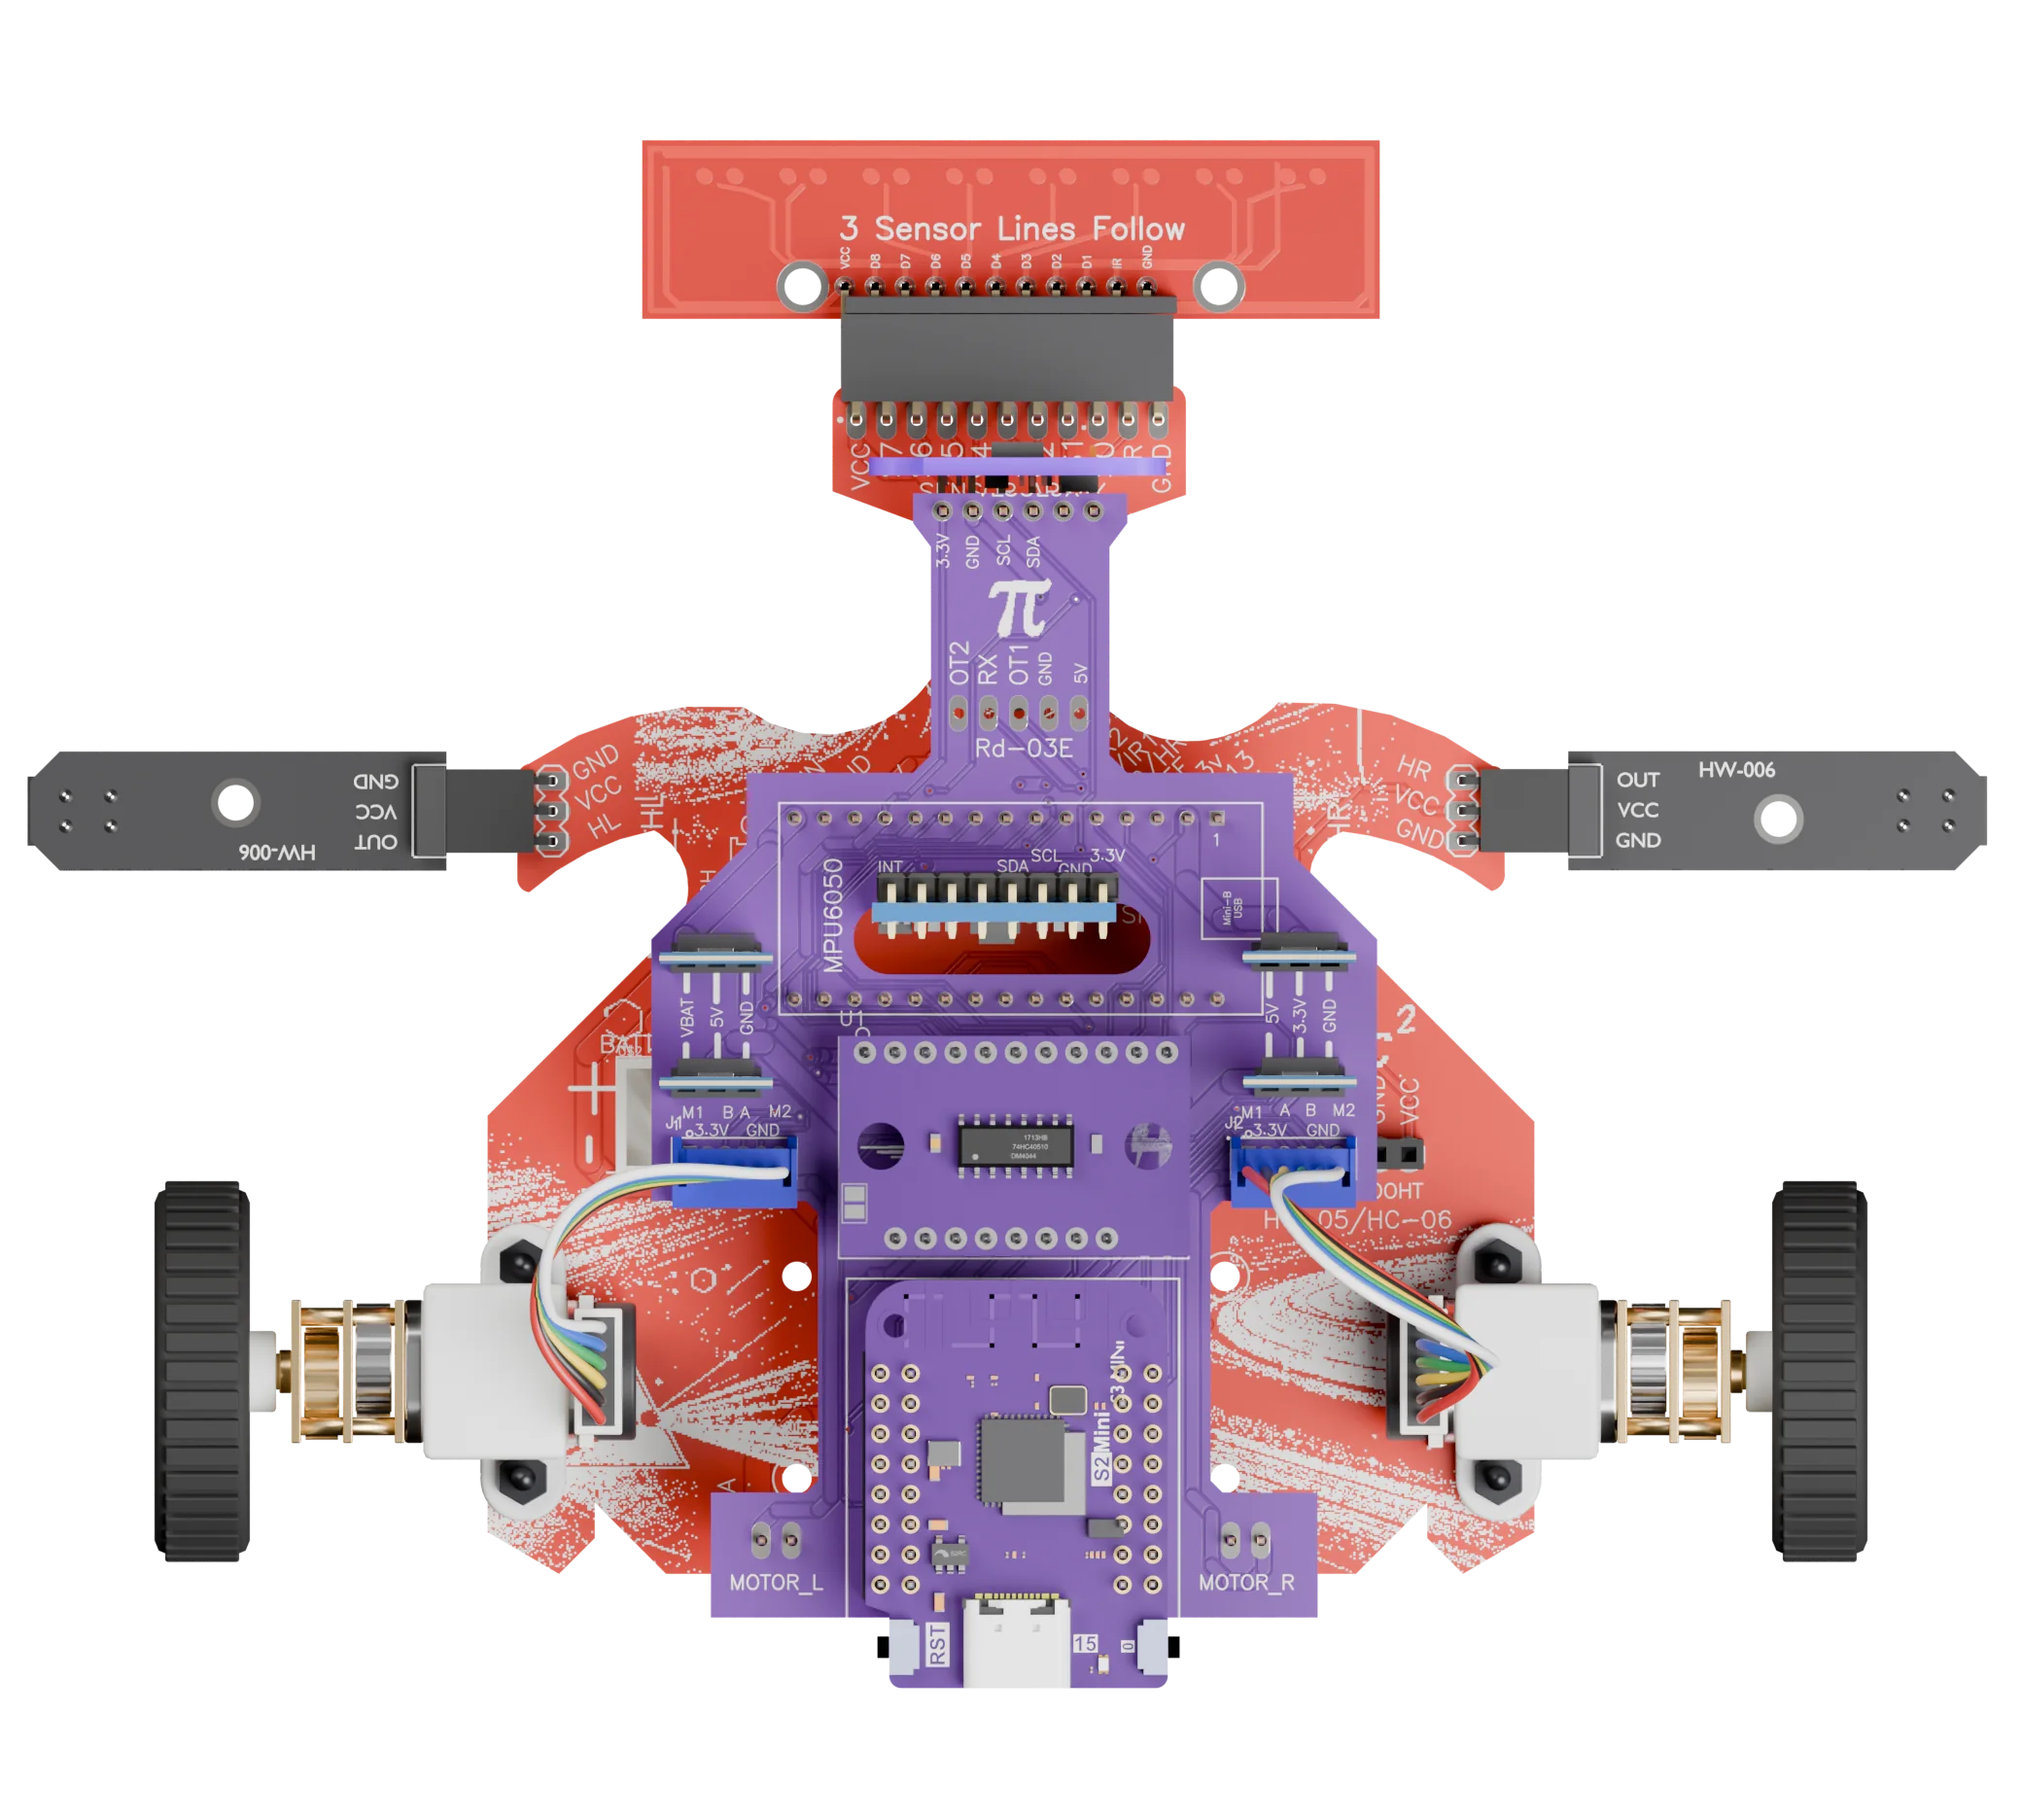
Qué hace cada pieza del robot, con cuáles trabaja y por qué pines llega al ESP32-S3. La imagen es el modelo real, visto desde arriba: toca una pieza y aparecen sus pistas, de pin a pin. Más abajo, cómo funciona cada una, con ejemplos.
Empieza por aquí
Toca una pieza del robot
Esta página necesita JavaScript para mostrar las conexiones. La tabla de pines completa está en Docs.
ESP32-S3 · sus 32 pines, en el orden del módulo
Recorridos · una señal de punta a punta
Cada pieza, explicada desde cero
Para entenderlas sin saber de electrónica: una comparación con algo conocido, los pasos, un ejemplo con los números del robot y una prueba para mover con la mano. Al final, dónde comprar cada una.
Las líneas son las pistas
Cada línea sigue la pista de cobre de su placa, de pin a pin, tomada de los archivos de fabricación. Pasa por una para ver qué pines une. Solo el cable de seis hilos de cada motor, que va por fuera, está dibujado a mano.
Dos placas, un zócalo
La placa base lleva el arreglo de sensores, el driver y los motores. El Escudo Core se enchufa encima y lleva el ESP32-S3, el multiplexor, la IMU y los reguladores. «Bajo el Escudo» lo vuelve transparente para ver lo que tapa.